11 月 12 日,第七届中国人工智能大赛成果发布会在厦门海悦山庄举行。厦门大学自动化系洪文兴教授课题组与国投智能子公司美亚中敏、华夏电力联合组建 “myrobot” 队,参加具身智能方向“智能安防巡逻巡检赛”,获得该赛题最高等级A级证书。
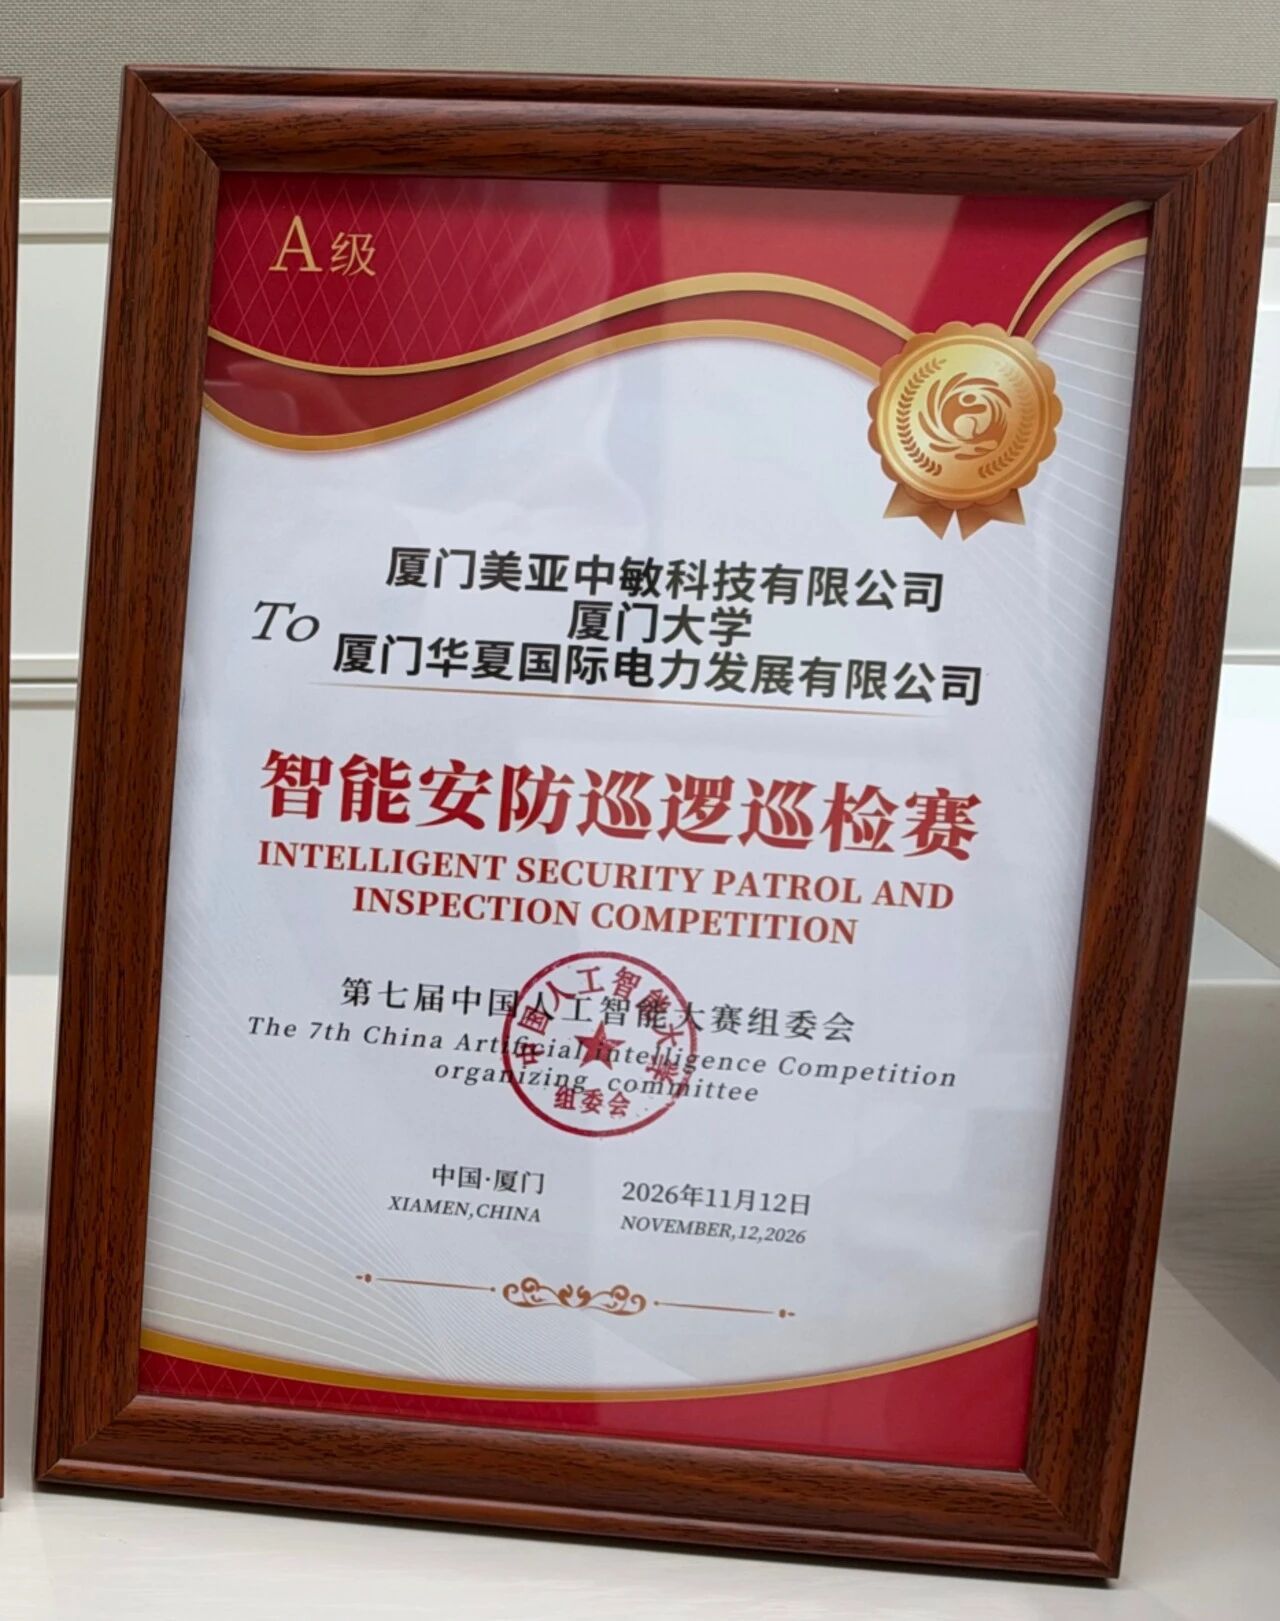
本届大赛以“数智筑安,竞促发展”为主题,由国家互联网信息办公室、公安部指导,厦门市人民政府主办,围绕大模型、具身智能、智能体三大方向设置10道赛题,面向全国(含港澳台地区)招募参赛团队,报名团队近1200支。根据赛制,各赛题按成绩排名前10%授予奖项,证书分为A、B两级,A级为最高等级。其中具身智能场景赛采用“实物参与+现场竞技”方式,由主办方统一搭建标准化模拟安防实景,参赛队需在赛前将设备运至现场完成组装、调试与预演,比赛当日由评审专家依据动作精准度、场景适配性、应急响应速度等指标客观量化评分。
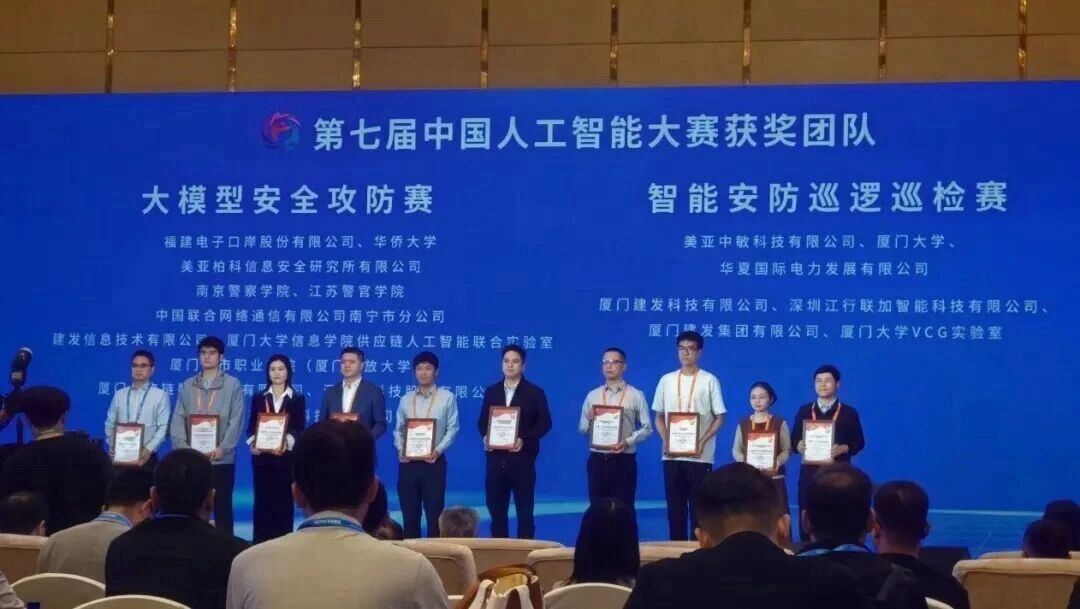
智能安防巡逻巡检赛面向园区、公共区域等安防场景,要求参赛机器人在标准化模拟安防实景中完成全流程巡检任务,综合考核自主路径规划、环境感知、目标识别精度、应急响应与场景适配能力。比赛中,机器人需连续完成火警按钮识别与触发、消防栓开箱检查(设备完好性核验与内部异物取出)、防火门启闭、水阀识别与关阀、窗帘状态检测与处置、消防正压送风口格栅状态判别与语音播报、垃圾桶盖归位、地面垃圾拾取投放、楼道异常占用处置等一体化作业。
厦门大学自动化系团队参与比赛项目研发,主要负责三维场景建模与模拟比赛环境搭建,辅助调试巡检路线、验证自主巡检策略。围绕比赛任务,团队结合巡检环境与任务需求开展场景建模,为参赛队提供接近实际任务的训练与测试条件,并在模拟环境中协助排查、解决任务执行中的问题。
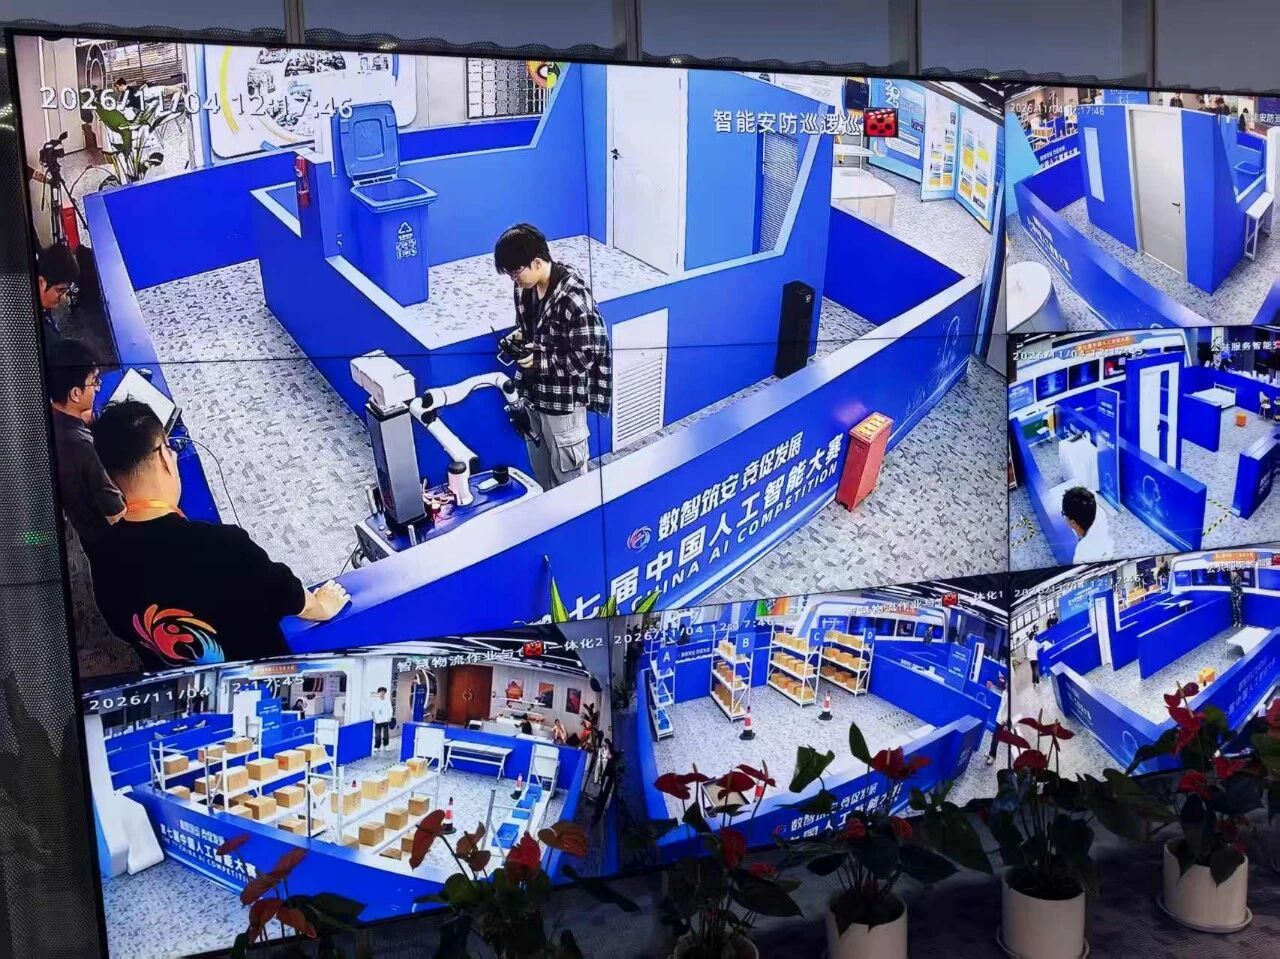
在巡检路线调试中,团队通过三维激光扫描构建环境地图,结合通道走向、转弯位置和障碍物分布,设置巡检路线及避障区域,为机器人定位、自主行进和避障提供支持。针对消防栓、门体、按钮等巡检目标,团队利用三维场景还原目标及其周边环境,辅助训练和验证机器人接近目标、执行操作及避免碰撞的能力,使模拟训练更加贴近实景考核要求。
此次项目将三维场景建模与机器人自主巡检任务深度结合,在真实安防场景落地前完成高效率、低成本、可重复的训练与验证,探索了具身智能技术在安防领域的应用路径,为智能巡检技术的场景化实践积累了经验,助力智能安防技术安全落地与规模化应用。
新闻来源:https://mp.weixin.qq.com/s/V17TP30KLBU25og_XIWX9g